CIENCIA | SEMINARIOS
El INAUT presentará una plataforma de código abierto para robótica marina
El Ing. Brayan Javier Saldarriaga Mesa presentará una plataforma que integra un vehículo acuático autónomo con herramientas de simulación digital.
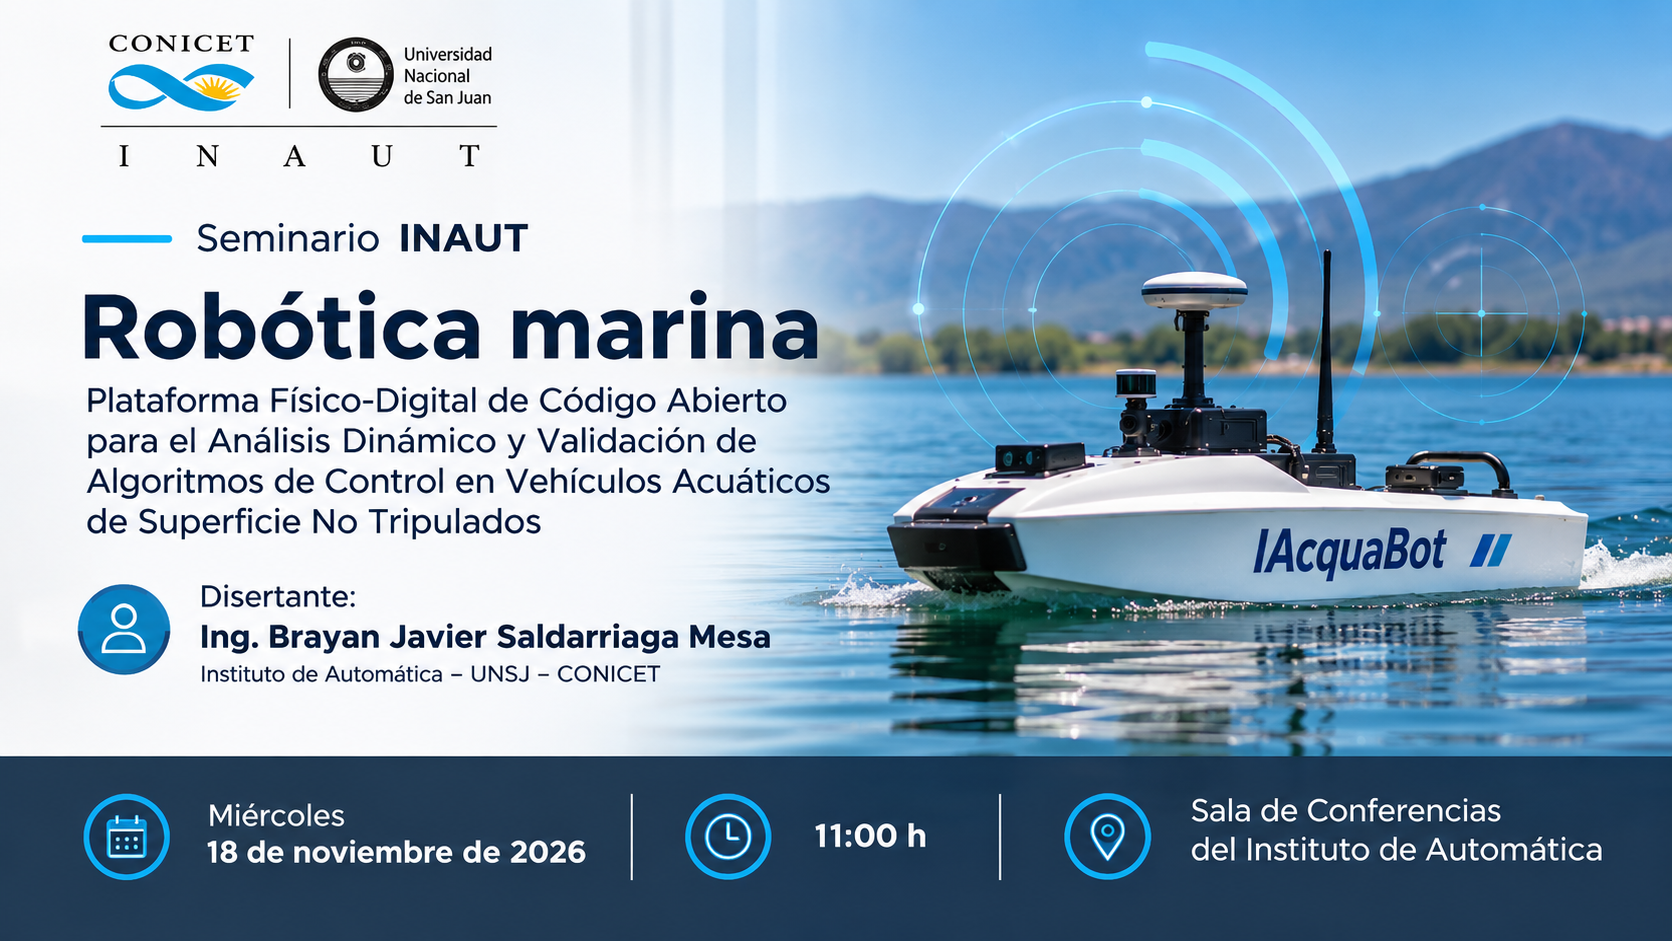
Innovación y tecnologías abiertas para la investigación
El Instituto de Automática (INAUT, CONICET–UNSJ) invita a participar de un nuevo seminario de investigación que se realizará el miércoles 18 de noviembre de 2026, a las 11:00 h, en la Sala de Conferencias del Instituto.
La actividad estará a cargo del Ing. Brayan Javier Saldarriaga Mesa, integrante del INAUT, quien presentará el trabajo titulado «Plataforma Físico-Digital de Código Abierto para el Análisis Dinámico y Validación de Algoritmos de Control en Vehículos Acuáticos de Superficie No Tripulados».
La investigación aborda uno de los desafíos actuales de la robótica marina: desarrollar tecnologías accesibles que permitan estudiar y validar el comportamiento de vehículos autónomos destinados a tareas de exploración, monitoreo y análisis de ambientes acuáticos.
Una plataforma que combina robótica y simulación digital
El desarrollo propone integrar un vehículo acuático real con un entorno de simulación digital, permitiendo analizar su comportamiento y evaluar algoritmos de control antes de realizar pruebas en el agua.
Durante el seminario se presentarán tres componentes principales:
IAcquaBot: un vehículo acuático de superficie no tripulado, desarrollado con hardware abierto, de bajo costo y diseño modular. Su comportamiento fue evaluado mediante ensayos en distintos cuerpos de agua.
IAcquaBotSim: un entorno de simulación de código abierto, desarrollado en Gazebo Harmonic e integrado con ROS 2, que permite reproducir y analizar el comportamiento dinámico del vehículo.
Estrategia model following: una metodología orientada a lograr que el vehículo simulado reproduzca el comportamiento del vehículo real, facilitando la evaluación de algoritmos de control.
Estos desarrollos buscan ofrecer herramientas accesibles y reproducibles para la investigación, la experimentación y la formación académica en robótica marina.
Información del seminario
Disertante: Ing. Brayan Javier Saldarriaga Mesa.
Fecha: miércoles 18 de noviembre de 2026.
Horario: 11:00 h.
Lugar: Sala de Conferencias del Instituto de Automática (INAUT).
El encuentro permitirá conocer los avances de una propuesta tecnológica que combina robótica, simulación y herramientas de código abierto, ampliando las posibilidades de investigación y experimentación con vehículos acuáticos autónomos.
Daniela Quiroga - Área Comunicación INAUT, CONICET - UNSJ